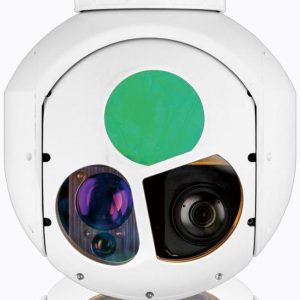
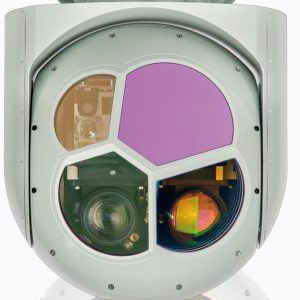
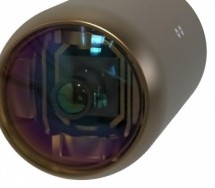
El pod de triple óptica de dos ejes P2-100 reúne una cámara de luz visible 4K, una cámara de infrarrojos no refrigerada de 640×512 opcional y un telémetro láser de alta precisión en 650 g. Mide tanto la velocidad angular de la línea de visión como la distancia precisa (2–2000 m, exactitud <2 m) entre portador y objetivo, guiando el vehículo con exactitud sobre el blanco. Frente a objetivos típicos de vehículo, el pod identifica de forma autónoma a 1.5 km en luz visible y 900 m en infrarrojo, con seguimiento con fijación con operador en el bucle hasta 2 km y 1.5 km. Se admiten tanto el modo de operación con operador humano en el bucle como el totalmente autónomo, y los ángulos de línea de visión se emiten a 50 Hz con velocidades angulares de seguimiento de hasta 20°/s. El marco estabilizado cubre el cabeceo de −90° a +25° y la guiñada de −110° a +110° con una precisión del ángulo del marco de 0.2°. Las interfaces RS422/RS232 y Ethernet 100M, la alimentación de 18–32 V y la operación de −40 °C a +60 °C hacen del P2-100 una solución muy adecuada para UAV de ataque y reconocimiento de ala fija plegable y multirotor.
Especificaciones
| Parámetro | Valor | Unidad |
|---|---|---|
| Peso | <650 | g |
| Dimensiones (alto×ancho×largo) | 135×100×100 | mm |
| Resistencia a sobrecargas | Longitudinal 200, lateral 50 | g |
| Tipo de cámara visible | Cámara CMOS | – |
| Resolución visible | 3840×2160 | píxeles |
| FOV visible | 26×15 (16 mm) / 17.4×9.8 (25 mm, opcional) | ° |
| Tipo de infrarrojo (opcional) | Detector de infrarrojos no refrigerado | – |
| Resolución infrarroja | 640×512 | píxeles |
| FOV infrarrojo | 10.9×8.7 (objetivo de 40 mm) | ° |
| Alcance del telémetro láser | 2–2000, precisión <2 | m |
| Rango de movimiento del marco | Cabeceo −90 a +25; guiñada −110 a +110 | ° |
| Aislamiento | ≤2 (3 Hz/2°) | % |
| Precisión del ángulo del marco | ≤0.2 | ° |
| Alcance de detección visible | Identificación autónoma 1.5 km; seguimiento con operador en el bucle 2 | km |
| Alcance de detección infrarrojo | Identificación autónoma 0.9 km; seguimiento con operador en el bucle 1.5 | km |
| Modos de operación | Operador humano en el bucle, identificación autónoma | – |
| Salida del ángulo de línea de visión | 50 | Hz |
| Velocidad angular máxima de seguimiento | −20 a +20 | °/s |
| Ángulo máximo de desalineación | ≤0.3 | ° |
| Temperatura de operación | −40 a +60 | °C |
| Interfaz de comunicación | RS422/RS232, Ethernet 100M | – |
| Alimentación | 18–32 V, <20 | W |
Reviews
There are no reviews yet.