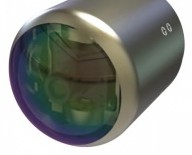
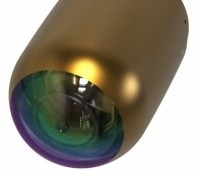
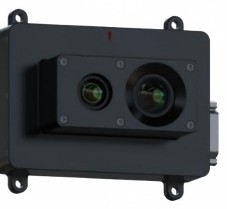
يحدد باحث التصوير المرئي ذو المنصة المستقرة SV-2-70VL الأهداف ويتتبعها وفق بصمتها البصرية ويخرج زاوية انحراف الهدف عن المحور البصري لتوجيه الحاملة بدقة نحو الهدف. مبني حول مستشعر CMOS بدقة 2560×1920 بعدسة 25 مم (مجال رؤية 12.8°×9.6°)، يؤدي الباحث تعرفًا ذاتيًا بالذكاء الاصطناعي على المركبات والأهداف الخاصة والطائرات المسيّرة بتتبع بدقة بكسلين. يبلغ زمن استجابة النظام 80 مللي ثانية مع إخراج زوايا خط الرؤية بتردد 50 هرتز وخطأ زاوي لا يتجاوز 0.3° في مجال ±10°. تغطي المنصة المستقرة بمحورين ±30° في الميلان والانحراف بعزل 2% أو أفضل، وتتبع بسرعات زاوية تصل إلى 25°/ث مع دعم سرعات دوران 50°/ث أو أكثر، ما يحافظ على تمركز الهدف وسط مناورات الطائرات المسيّرة والصواريخ عالية السرعة العنيفة. تحمل هيئته المدمجة Φ70×90 مم بوزن ≤320 جم تحميلًا زائدًا طوليًا 300 جم، وتستهلك ≤20 واط من إمداد 18–32 فولت، وتوفر واجهات RS422/RS232 وإيثرنت 100M للعمل من −40 إلى +60 درجة مئوية.
المواصفات
| المعلمة | القيمة | الوحدة |
|---|---|---|
| الوزن | ≤320 | g |
| الأبعاد | Φ70×90 | mm |
| مقاومة التحميل الزائد | طوليًا 300، جانبيًا 50 | g |
| نوع الكاميرا المرئية | CMOS | – |
| الدقة المرئية | 2560×1920 | بكسل |
| مجال الرؤية المرئي | 12.8×9.6 (عدسة 25 مم) | ° |
| دقة التتبع | 2 | بكسل |
| ضغط الصور | H.265 | – |
| إخراج زاوية خط الرؤية | 50 | Hz |
| زمن استجابة النظام | 80 | ms |
| أنواع التعرف الذاتي | المركبات والأهداف الخاصة والطائرات المسيّرة | – |
| خطأ زاوية خط الرؤية | ≤0.3 (مجال رؤية ±10°) | ° |
| أقصى سرعة دوران | ≥50 | °/s |
| نطاق الإطار | الميلان من −30 إلى +30؛ الانحراف من −30 إلى +30 | ° |
| العزل | ≤2 (3 Hz/1°) | % |
| أقصى سرعة زاوية للتتبع | −25 to +25 | °/s |
| أقصى زاوية انحراف | ≤0.3 | ° |
| واجهة الاتصال | RS422/RS232، إيثرنت 100M | – |
| إمداد الطاقة | 18–32 فولت، متوسط ≤20 | W |
| درجة حرارة العمل | −40 to +60 | °C |
Reviews
There are no reviews yet.